

01
ひずみ解析(DIC)ソフトウェア
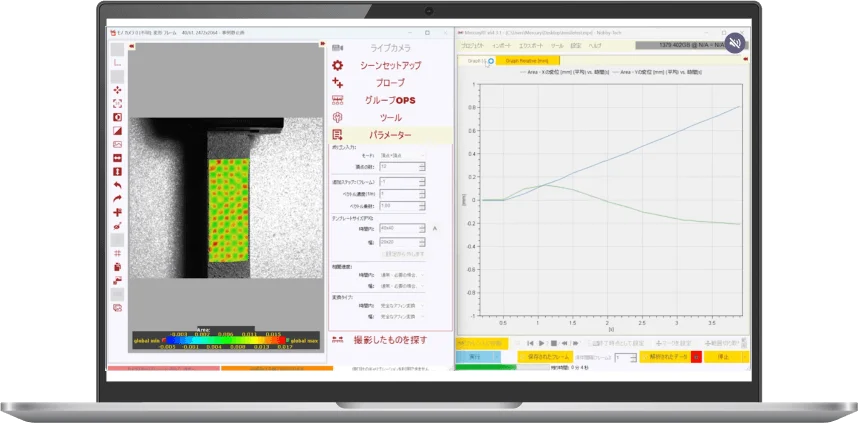
Mercury RTはデジタルカメラで撮影された変形前後の画像からDIC(デジタル画像相関法)によって非接触でひずみ分布の解析を行うソフトウェアです。
新製品の開発、CAEシミュレーションとの比較、そのほか様々な材料強度の評価試験に最適です。
従来の方法
Mercury RT
用途に合わせて最適なご提案から、納入後のアフターフォローまで行うので安心してご利用いただけます。
Mercury RTは各主ひずみに加え、一軸方向ひずみ、せん断、ひずみ速度、変位など様々な解析項目を搭載しています。
これによりシミュレーションや理論上の数値と、実際の現象の比較が可能です。
| 解析項目 | 内容 |
|---|---|
| Displacement[mm] | 変位 |
| Displacement in X[mm] | 変位X |
| Displacement in Y[mm] | 変位Y |
| Strain E1[-] | 最大主ひずみ |
| Strain E2[-] | 最小主ひずみ |
| Strain EXX[-] | 一軸方向ひずみX |
| Strain EYY[-] | 一軸方向ひずみY |
| Strain EXY[-] | せん断ひずみ |
| Strain E1 Rate[-/s] | 最大主ひずみ速度 |
| Strain E2 Rate[-/s] | 最小主ひずみ速度 |
| StDev[mm] | 標準偏差 |
| StDev in X[mm] | 標準偏差X |
| StDev in Y[mm] | 標準偏差Y |
※クリックしてご覧ください。
Mercury RTでは、試料の変形や動きを高精度で計測するために、仮想のプローブを使用することができます。
シンプルな2点間距離や、ポアソン比、塑性ひずみ、仮想ひずみゲージなど様々な機能があります。
※画像をクリックすると拡大表示できます。
2D
3D
選択した点の位置と変位を測定します。
2D
3D
測定試料の2点間の距離(Line Probeの長さ)を測定します。
2D
3D
Lineを複数セグメントに分割し、伸びが最も高い
2D
3D
時間の経過に伴うForce Gaugeのノビテックと指定された剛体から応力と真応力を計算します。
2D
3D
引張試験中に発生するネックを検出できるほか、ポアソン比や塑性ひずみ比を計算します。
2D
3D
変形後の非直線物体の全長を測定し、曲げカンチレバー(片持ち梁)の最大たわみを計算。
2D
交差する2線間の角度や、せん断ひずみを計算します。
2D
時間経過に伴う座標系の動きを計算します。
2D
共有の開始点をもつ2線間の角度や関連する値を計
2D
仮想ゲージを用いてひずみ(または変形)テンソルおよびポアソン比の評価を行います。
3D
測定された標本の回転の変化など、点のグループ全体に関する値を計算します。
3D
追跡プローブ間の空間関係を視覚化し、3Dビューに視覚情報を追加します。
※クリックしてご覧ください。
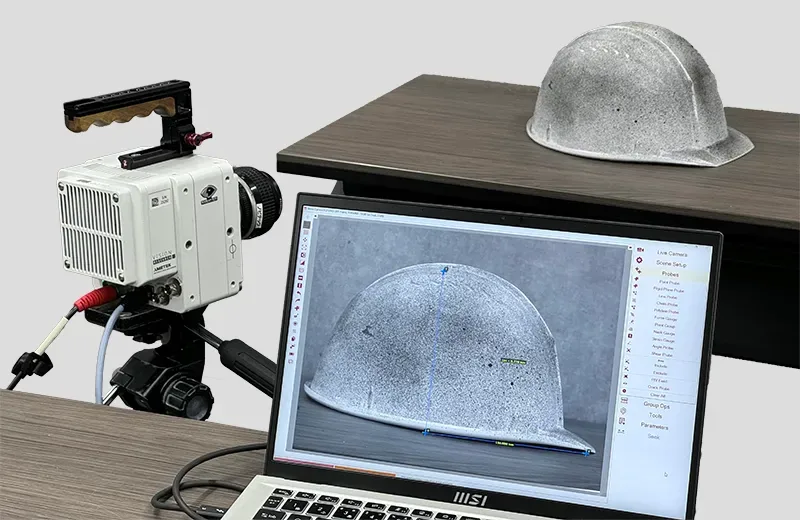
Mercury RTはハイスピードカメラPhantom、各種産業用カメラの制御に対応しています。
Mercury RTのソフトウェアからカメラをコントロールし、撮影から解析までを同一ソフトウェア上で行うことができます。
これにより、ソフトウェアを行き来する手間が省けます。
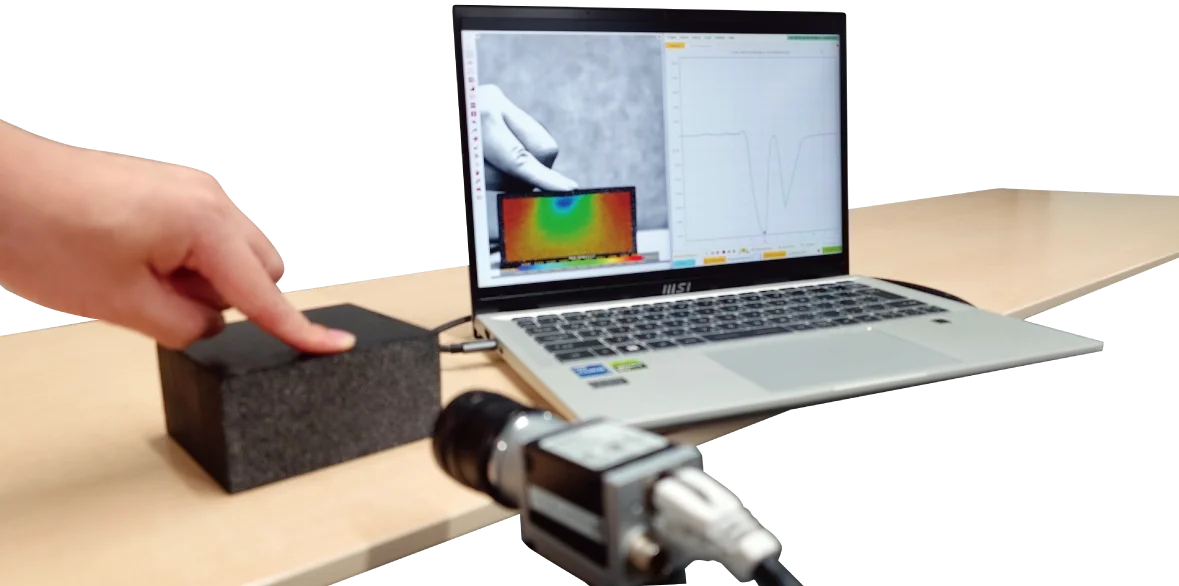
Mercury RTのリアルタイム計測機能は、物体や材料の動的な挙動をリアルタイムで捉え、分析するための強力なツールです。
この機能は物体の動きや変形を瞬時に計測し、そのデータをリアルタイムで処理・表示します。
これにより、材料の応力試験、構造物の振動分析、製品の品質検査など、試験前の相関を確認する事前テストなど多岐にわたる用途での活用ができます。
※対応する産業用カメラが必要です。
Mercury RTソフトウェアは基本パッケージ買い切りです。価格は予告なく変更される場合がございます。
※3Dへのアップグレードが可能です
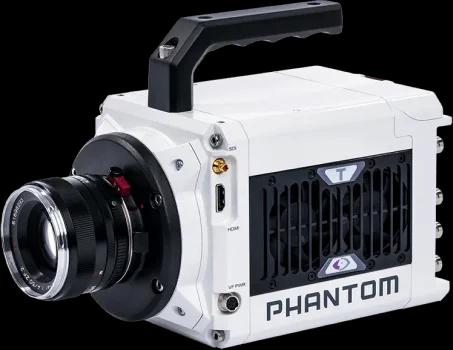
お客様のご要望に応じて選定いたします。
ゆっくり変形するものであれば産業用カメラ、破断や衝突などの高速な現象を計測する場合はハイスピードカメラが必要です。
解像度が高いほど細かく相関を見られるため、精度が高まります。
デジタルカメラで撮影した画像を処理するのがひずみ解析ソフトウェアです。 変形前後の画像を使用しパターン群の変形を捜索、演算解析を行い、ひずみを可視化解析します。 解析したデータはcsv、動画、画像で出力可能です。
ひずみ解析ソフトウェアを動かすPCが必要になります。
【推奨スペック】
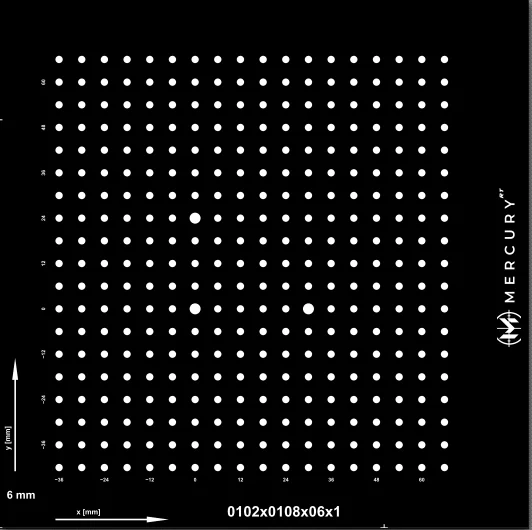
高精度な計測を行うためのパターンが描かれたプレートです。
DIC(デジタル画像相関法)では測定対象物にスペックルパターンと呼ばれるランダムな模様を塗布し、デジタルカメラで変形画像の撮影を行います。
撮影した変形画像から模様群の変位を探索し、その割合からひずみや変位量を解析します。
ソフトウェアの他に必要なものとして、計測用カメラ、カメラレンズ、三脚、照明、解析用PC、キャリブレーターなどがあります。
お客様の測定条件、環境に合わせて最適なご提案をさせていただきますので、詳しくはお問合せください。
DICによる画像解析では、カメラ解像度と測定視野におけるピクセルあたりの空間分解能が重要な要素をもっています。
例えば1,000x1,000ピクセルで100x100mmの視野を観察した場合の空間分解能は100μm/pixelとなりますので、少なくとも100μmの分解能での解析が実行できることになります。
Mercuryでは1ピクセルを更に詳細に解析を行うサブピクセル処理を行っていますので、100μm以下の微小な変形も解析することが可能になります。
お客様の測定対象に合わせて最適な計測カメラのご提案をさせていただきますので、詳しくはお問合せください。
はい、Mercury3Dを使用すれば可能です。
Mercury3Dでは2台のカメラを用いてステレオ撮影を行うことで、共有する視野情報からキャリブレーションを行い、立体的な構造物や奥行への変形を含めた解析が可能になります。
お客様の測定対象に合わせて最適な計測システムをトータル提案させていただきます。詳しくはお問合せください。
はい、Mercuryの振動計測オプションを使用すれば可能です。
Mercuryでは基本的なひずみや変位解析のほかに、振動計測モジュールをオプションとして提供しています。
振動計測モジュールを用いることで、測定したデータからFFT解析を使った各種振動特性を詳細に分析することが可能になります。
お客様の求める測定周波数に応じて最適な計測カメラをご提案させていただきます、詳しくはお問合せください。
使用目的や調査方法から
お客様のお困りごとや質問をチャット形式でAIが回答します。
本Webサイトに掲載されている製品や事例を横断検索し、
お客様に最適な情報を回答します。
AIと打ち合わせした要件を引き継ぎ、
そのままお問い合わせも可能です。
会員登録は不要でお使いいただけます。