ひずみ解析(DIC)ソフトウェアMercuryRT
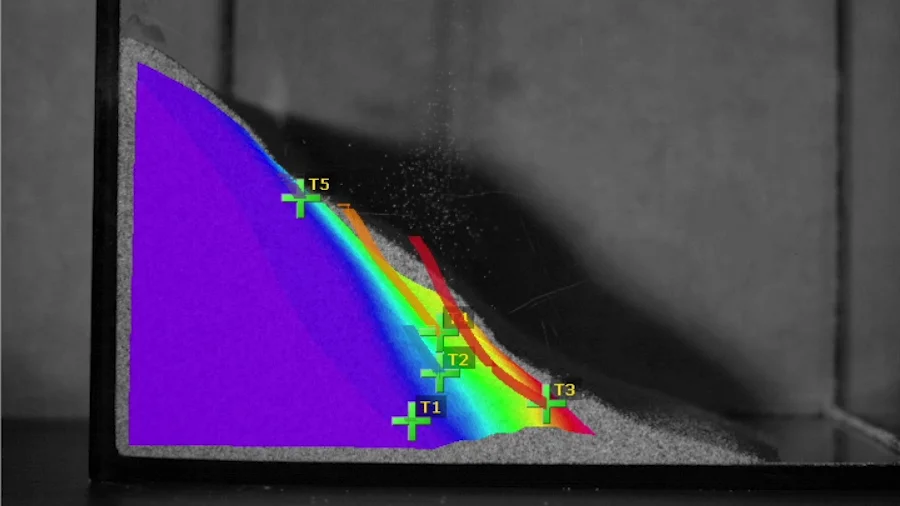
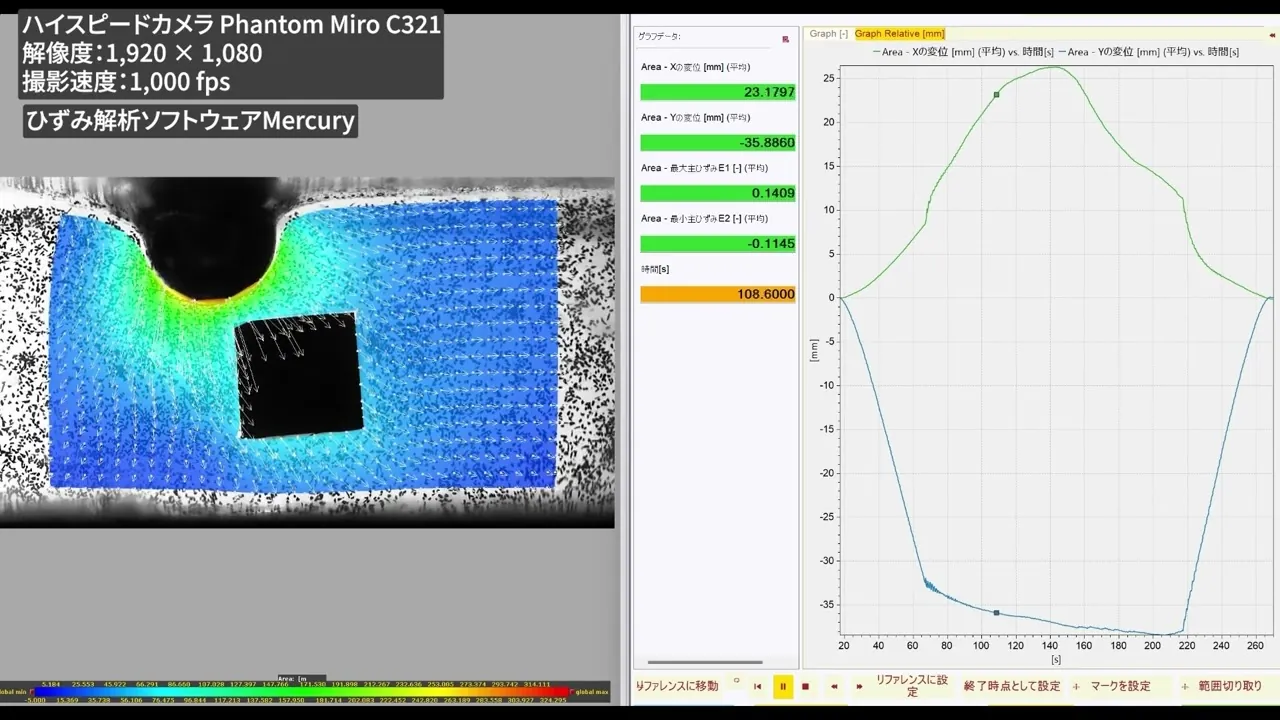
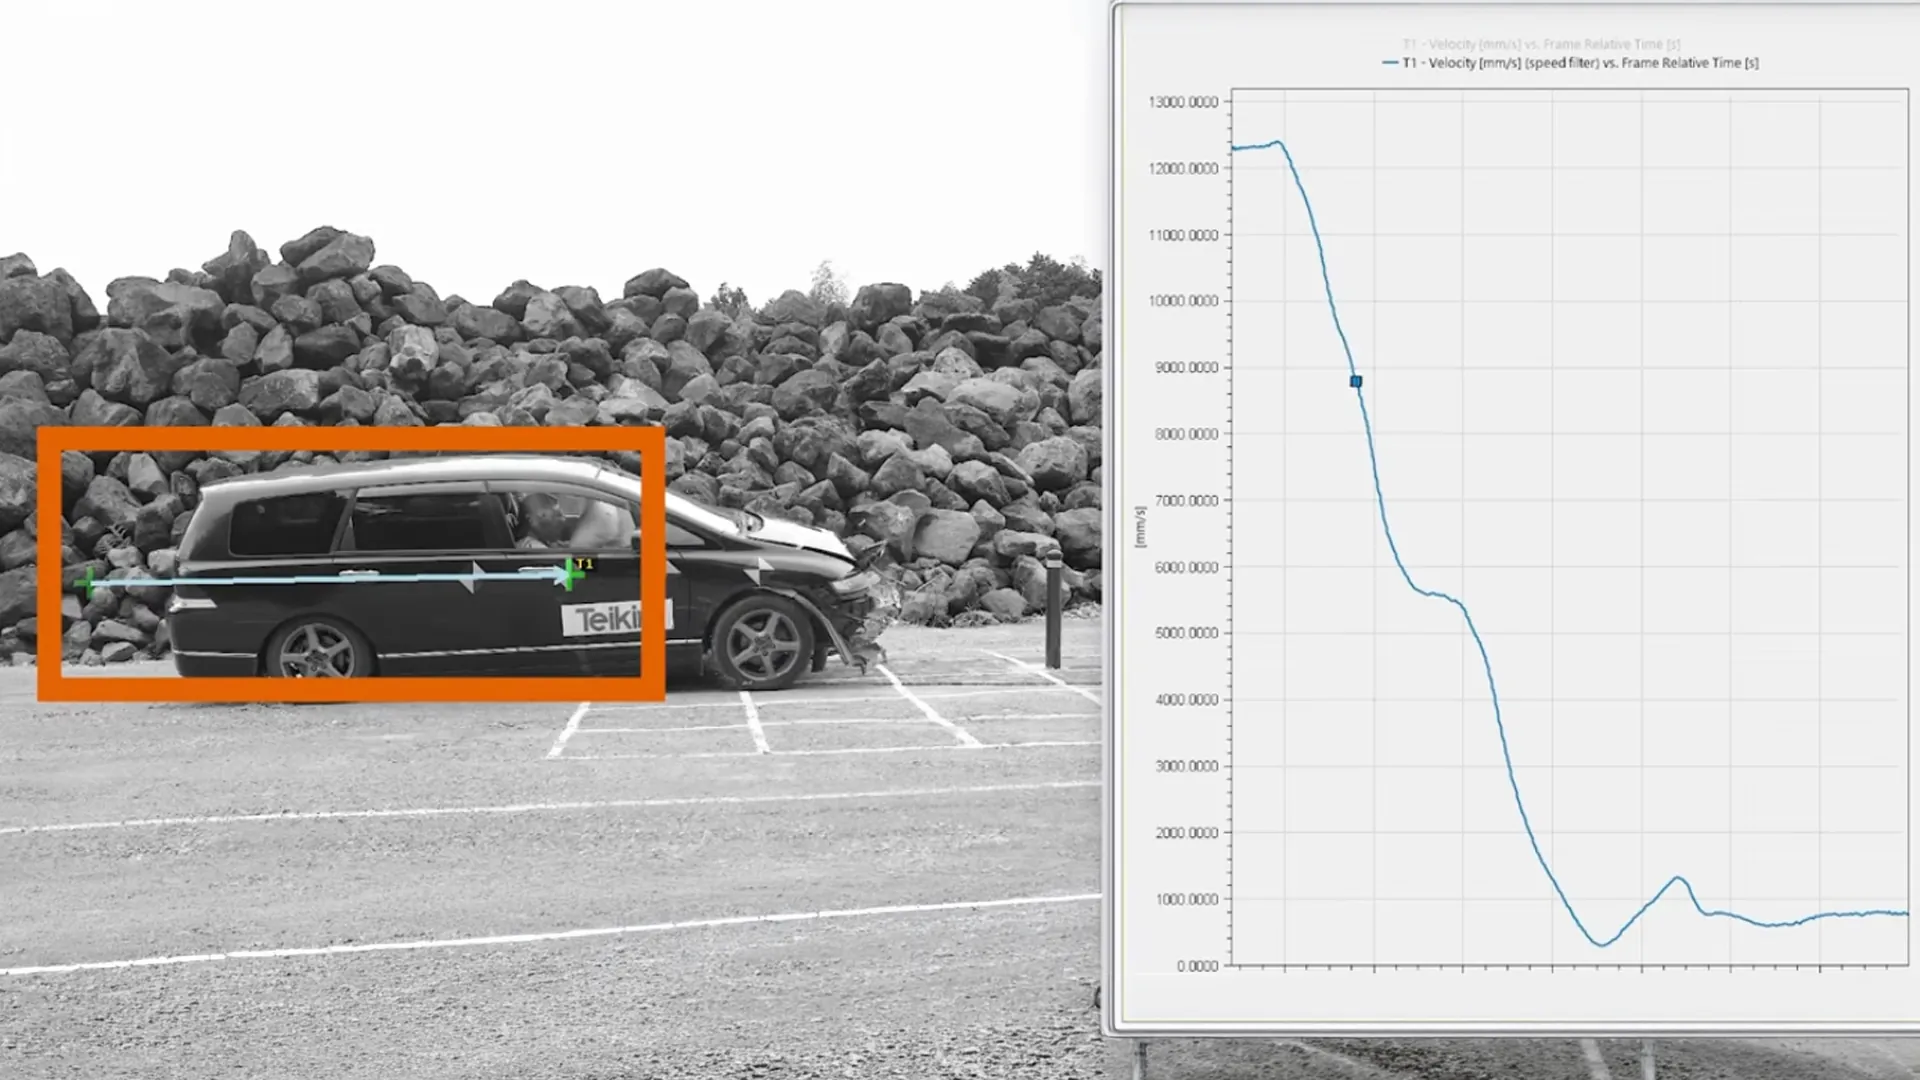
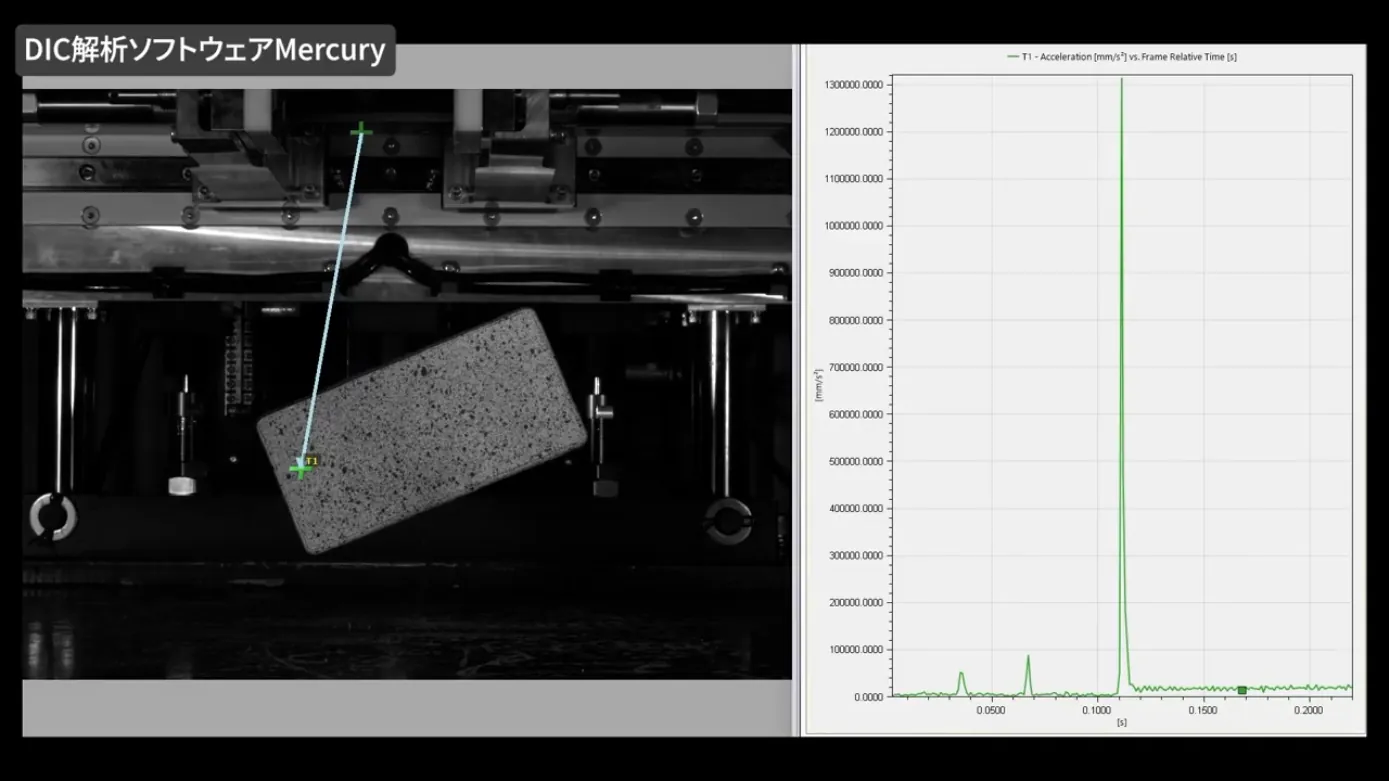
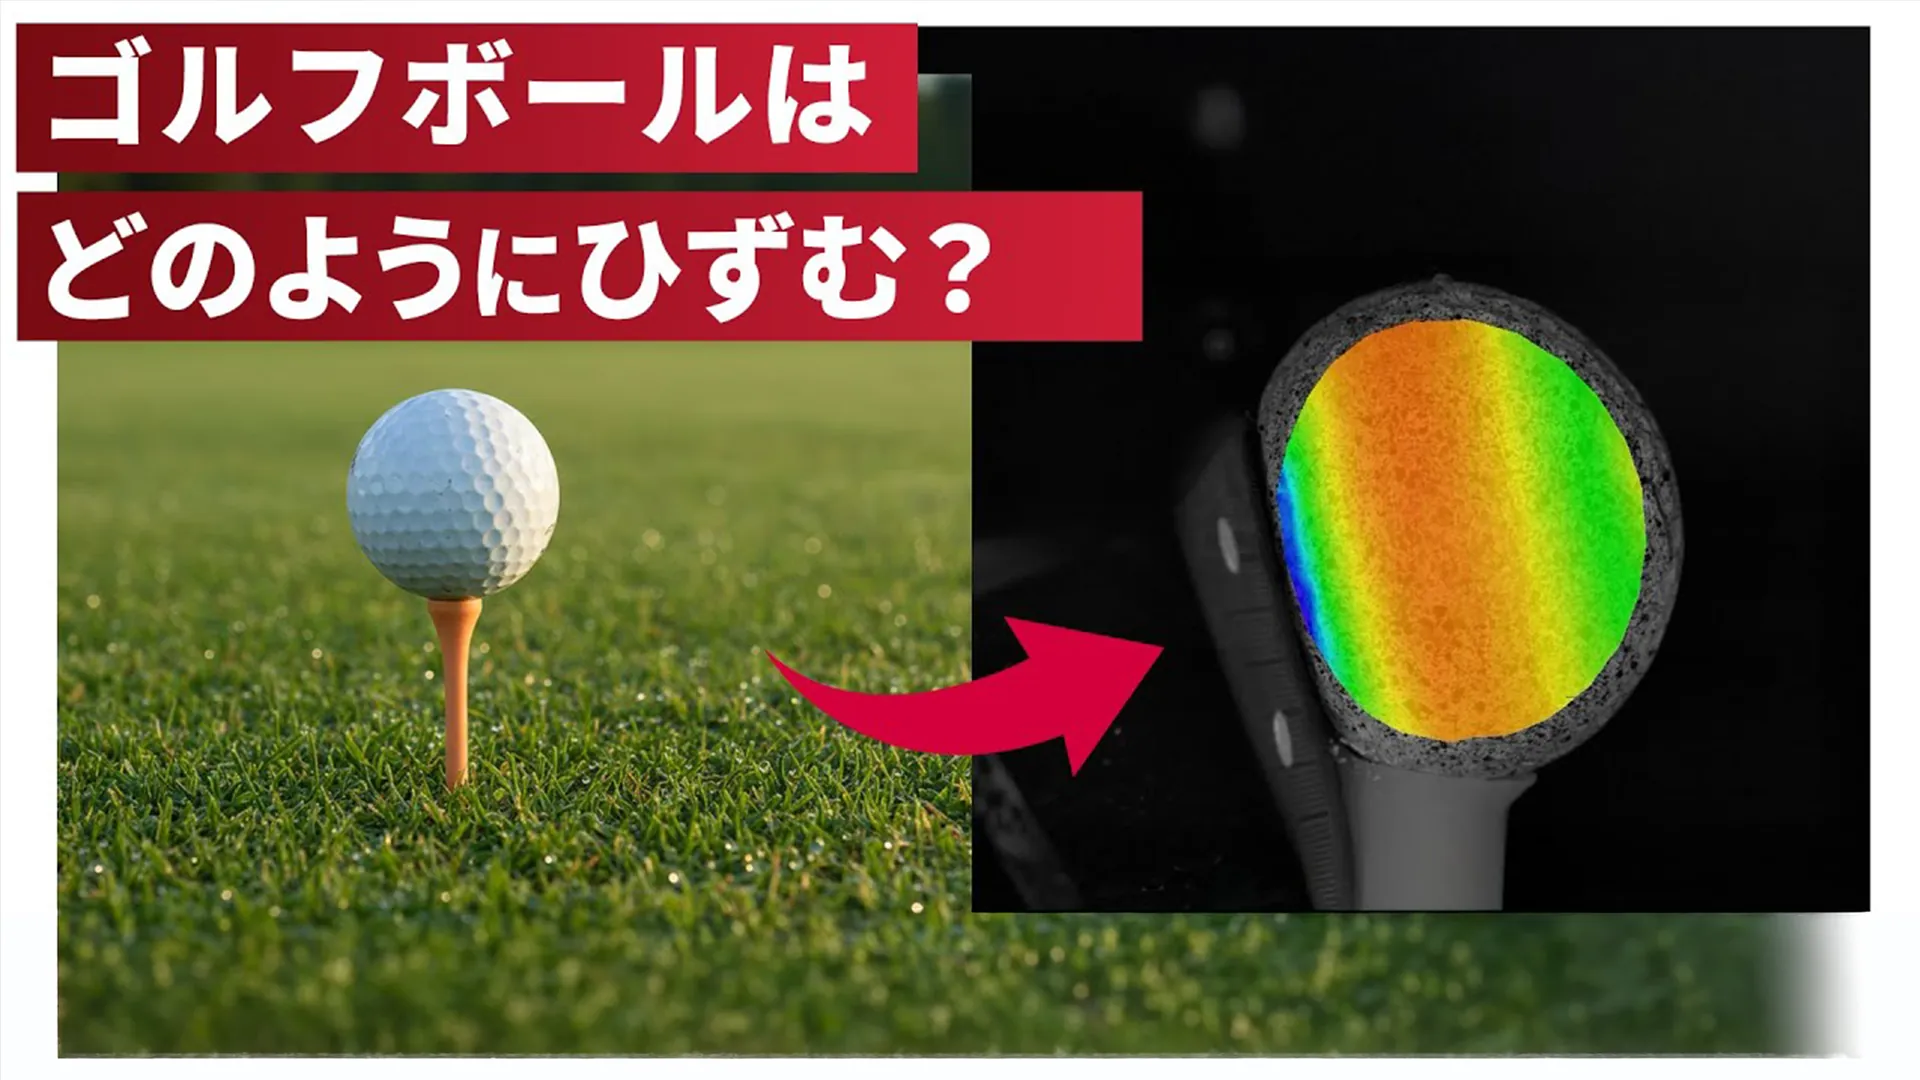
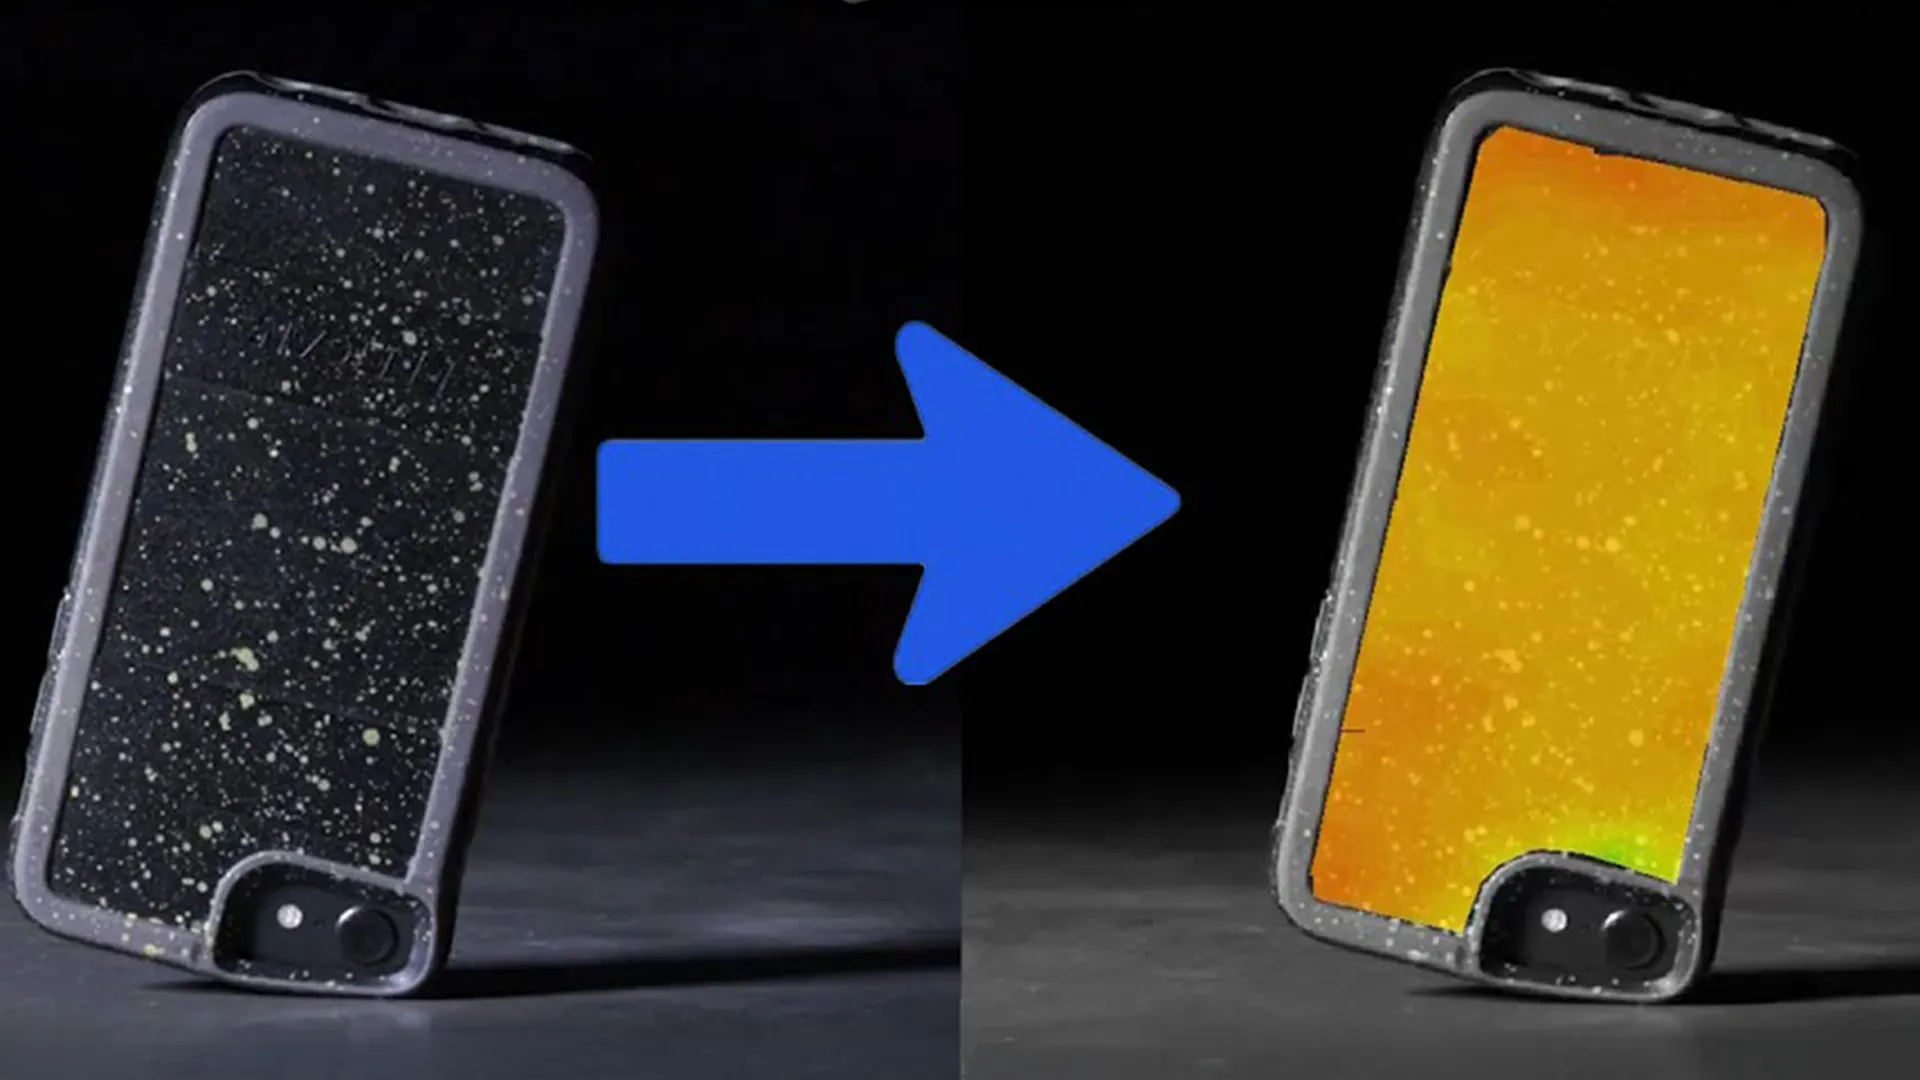
Mercuryはデジタルカメラで撮影された変形前後の画像からDIC(デジタル画像相関法)によって非接触でひずみ分布の解析を行うソフトウェアです。
Mercuryの優れた機能を、ぜひオンラインデモで体験してください。
登録不要、クリックするだけで体験できます。
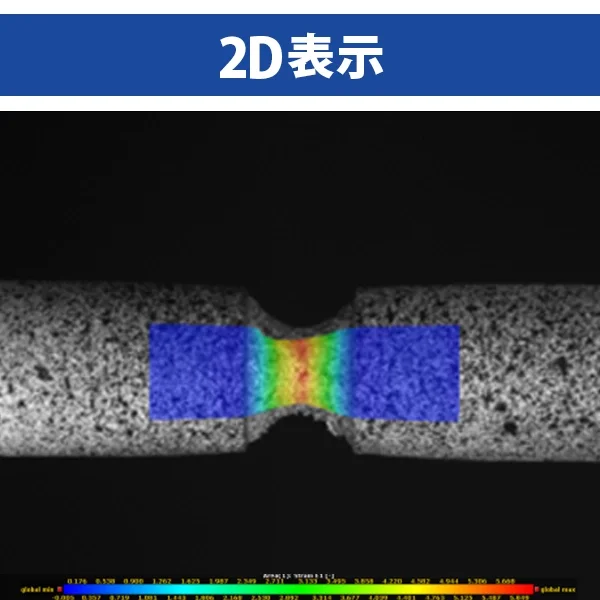
Mercuryの2Dモジュールは、平面的な対象物の寸法や変形を測定するために使用されます。これには、長さ、幅、面積などの基本的な測定が含まれます。
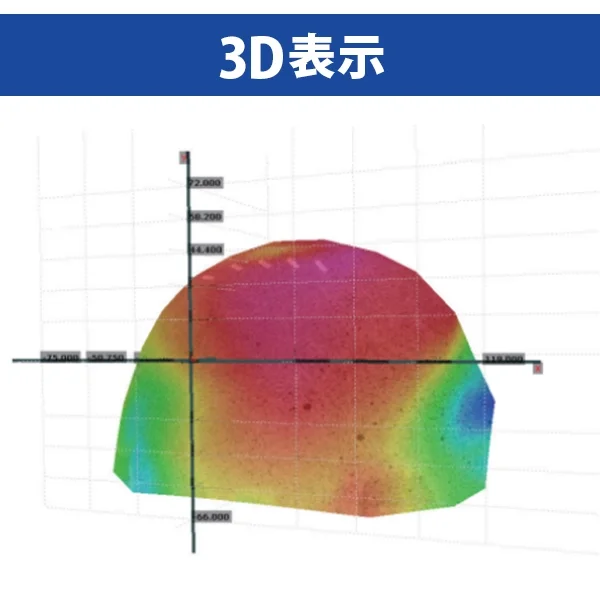
3Dモジュールは、立体的な物体の寸法や変形を測定するために設計されています。これは、立体的な形状や深さの測定、複雑な3次元的変形の分析に特に有効です。
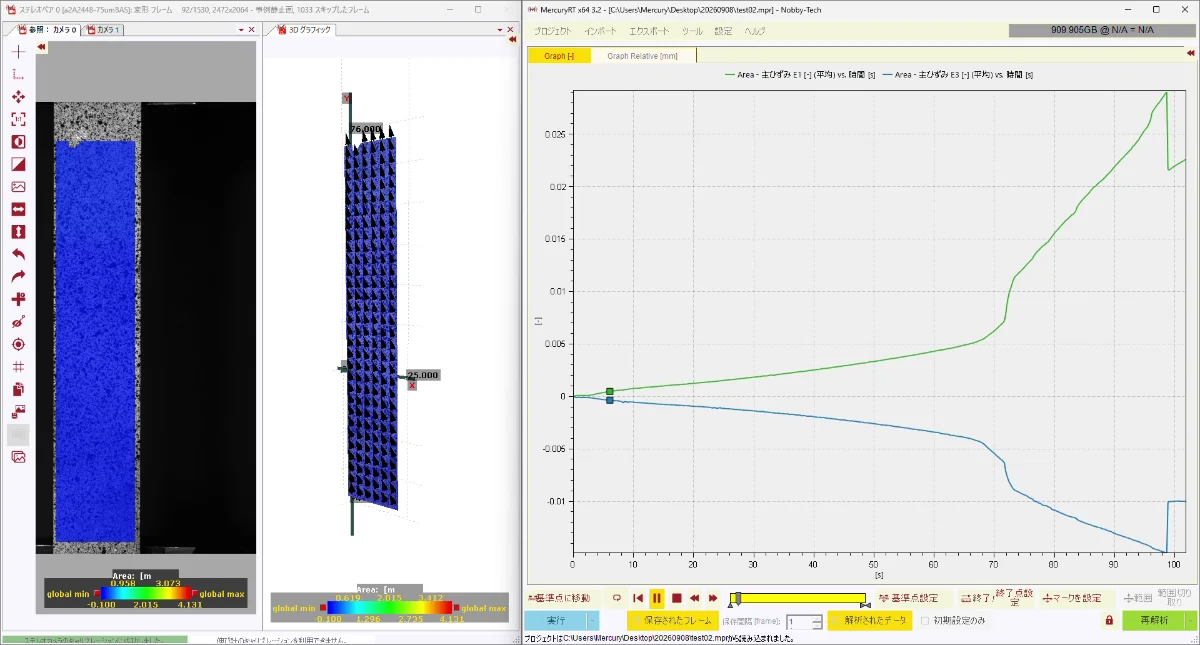
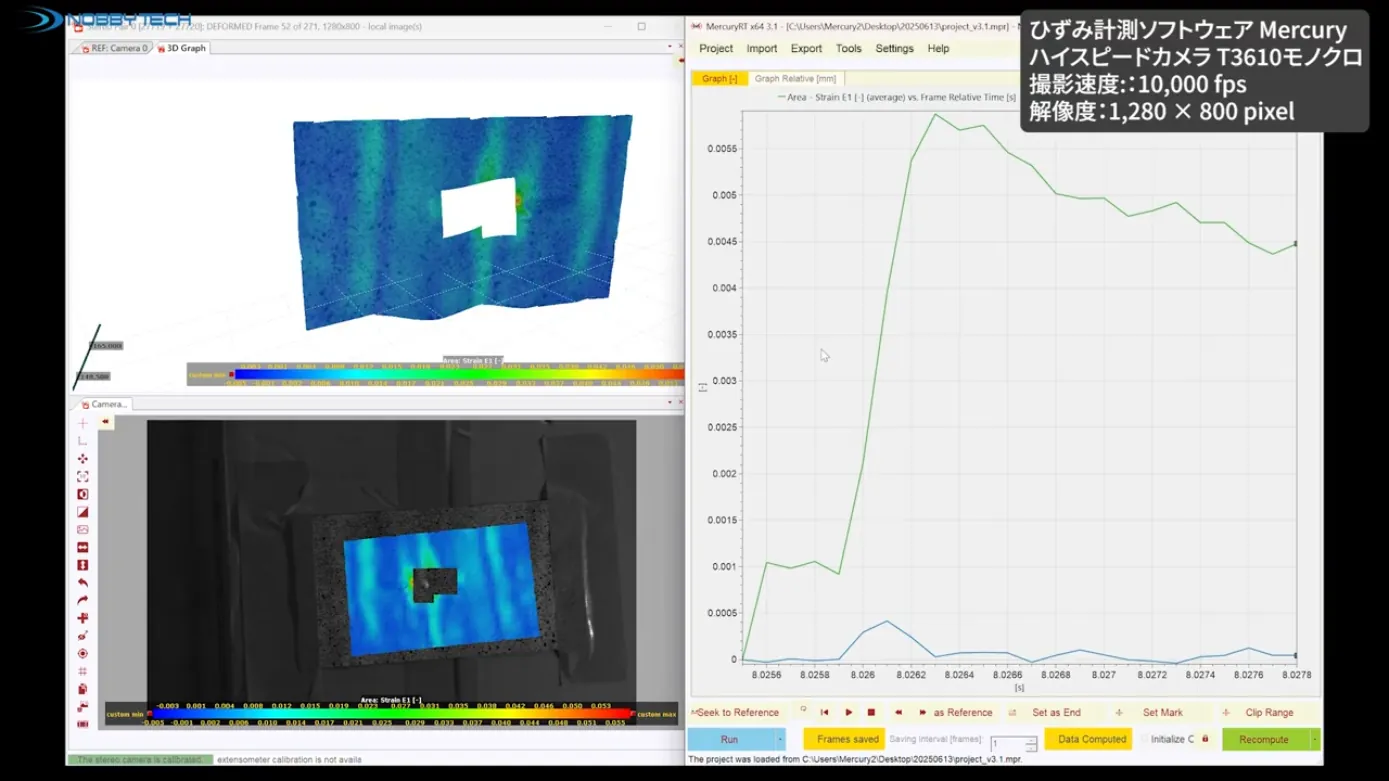
Mercuryは各主ひずみに加え、一軸方向ひずみ、せん断、ひずみ速度など様々な解析項目を搭載しています。これによりシミュレーションや理論上の数値と実際の現象の比較が可能です。
| 解析項目 | 内容 |
|---|---|
| Displacement[mm] | 変位 |
| Displacement in X[mm] | 変位X |
| Displacement in Y[mm] | 変位Y |
| Strain E1[-] | 最大主ひずみ |
| Strain E2[-] | 最小主ひずみ |
| Strain EXX[-] | 一軸方向ひずみX |
| Strain EYY[-] | 一軸方向ひずみY |
| Strain EXY[-] | せん断ひずみ |
| Strain E1 Rate[-/s] | 最大主ひずみ速度 |
| Strain E2 Rate[-/s] | 最小主ひずみ速度 |
| StDev[mm] | 標準偏差 |
| StDev in X[mm] | 標準偏差X |
| StDev in Y[mm] | 標準偏差Y |
Mercuryは各主ひずみに加え、一軸方向ひずみ、せん断、ひずみ速度など様々な解析項目を搭載しています。これによりシミュレーションや理論上の数値と実際の現象の比較が可能です。
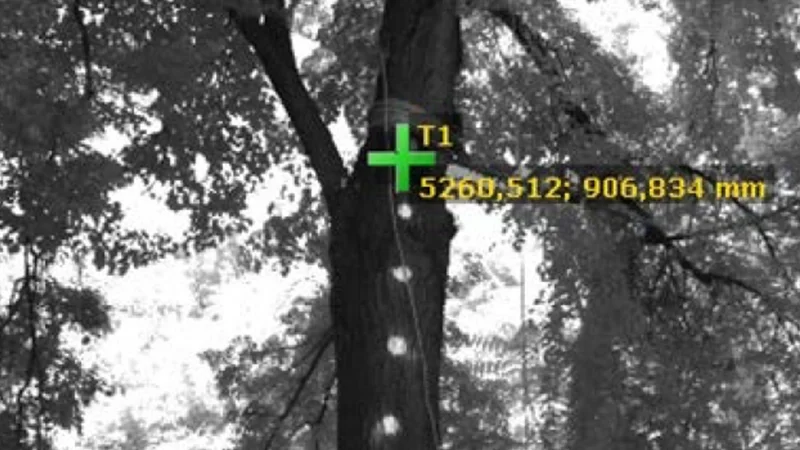
Point Probe
選択した点の位置と変位を測定します。
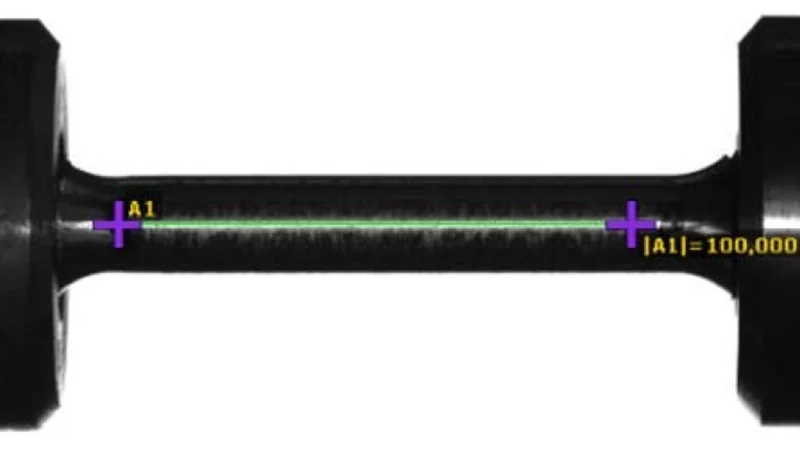
Line Probe
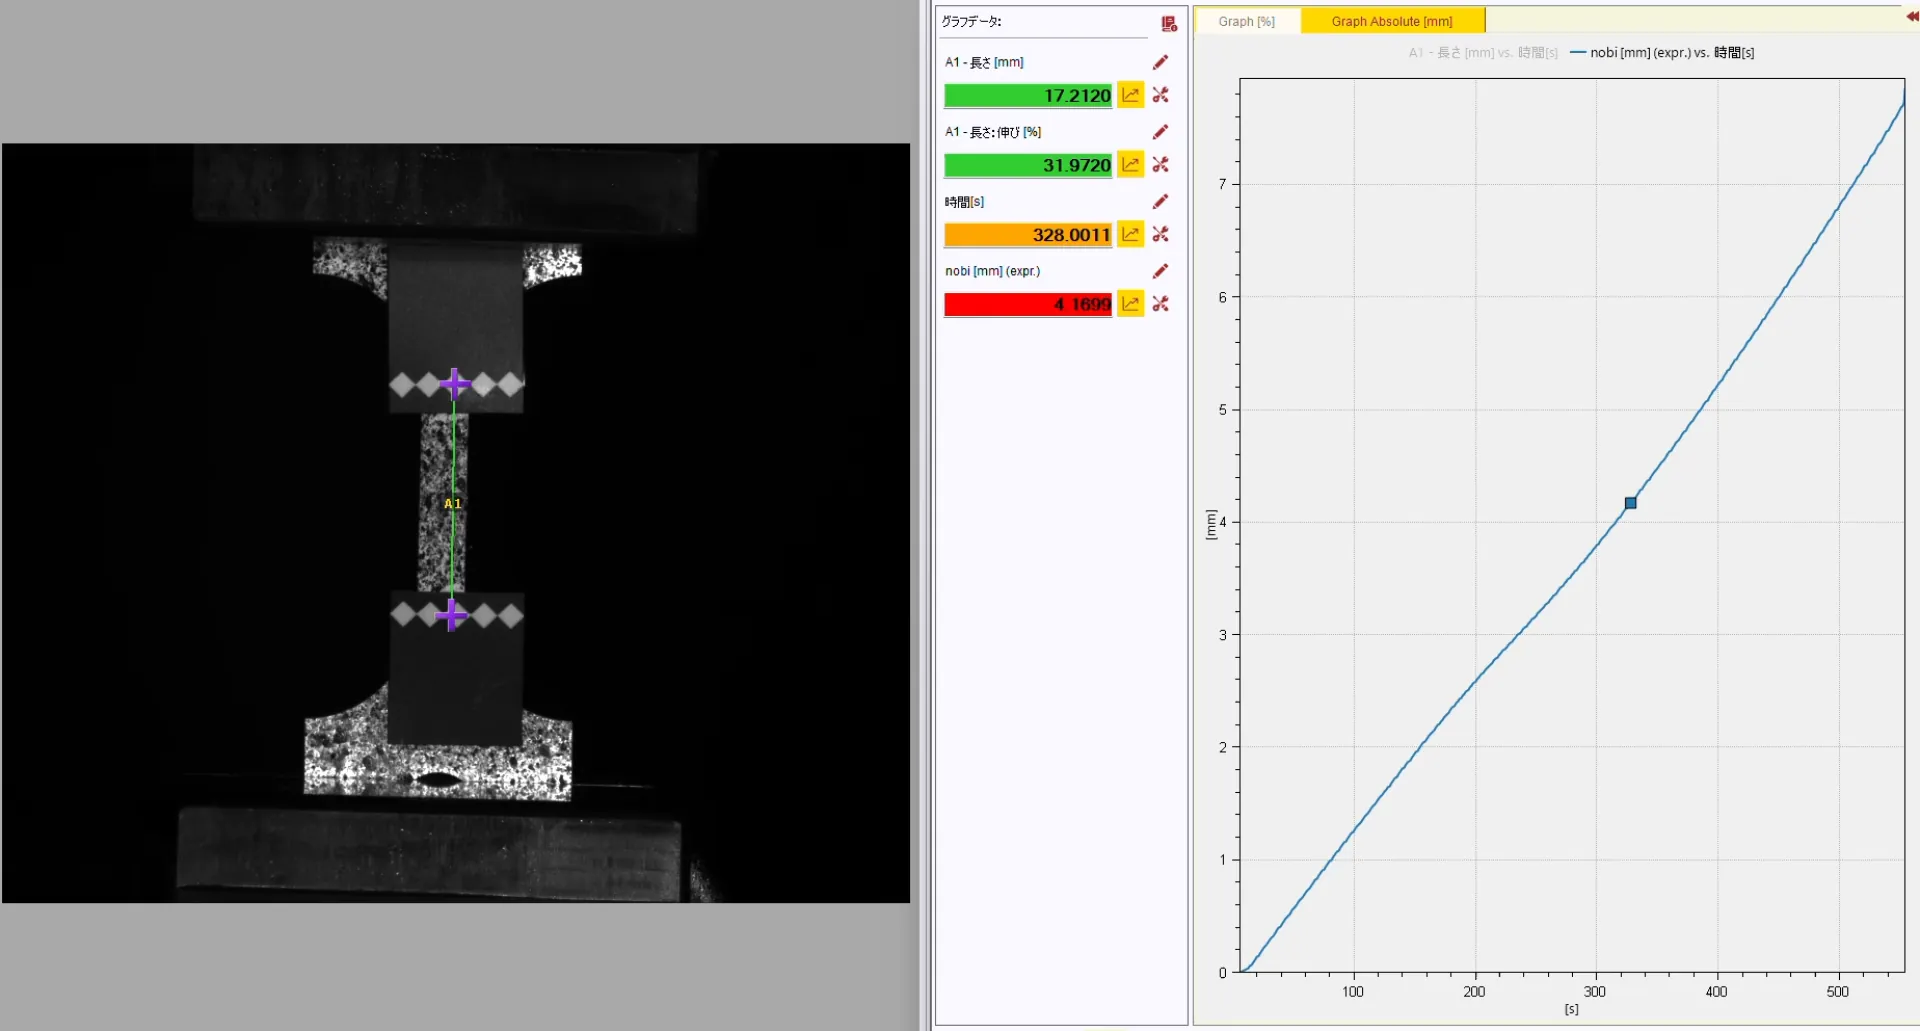
測定試料の2点間の距離(Line Probeの長さ)を測定します。
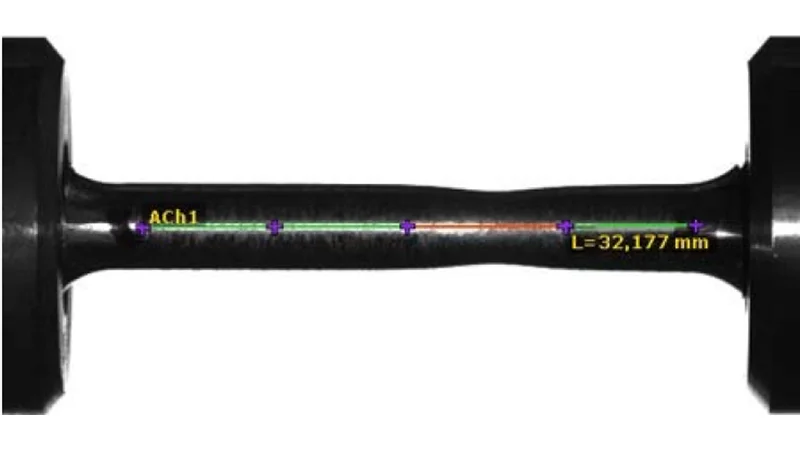
Chain Probe
Lineを複数セグメントに分割し、伸びが最も高いセグメントデータを計算します。
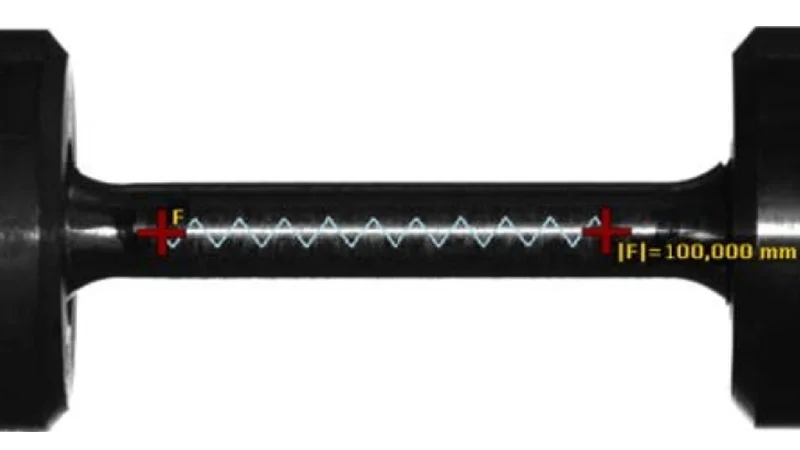
Force Gauge
時間の経過に伴うForce Gaugeのノビテックと指定された剛体から応力と真応力を計算します。
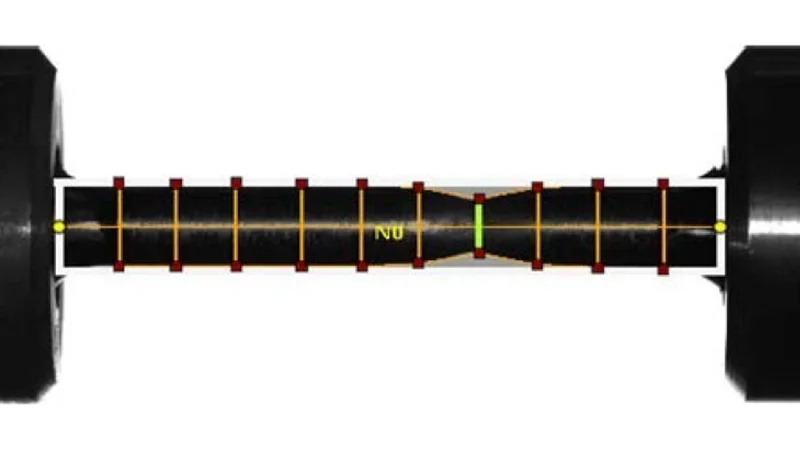
Neck Gauge
時間の経過に伴うForce Gaugeのノビテックと指定された剛体から応力と真応力を計算します。
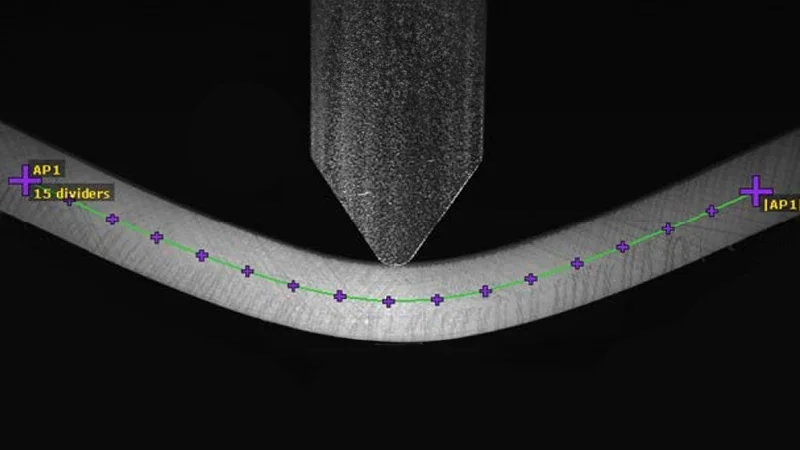
Polyline Probe
変形後の非直線物体の全長を測定し、曲げカンチレバー(片持ち梁)の最大たわみを計算。
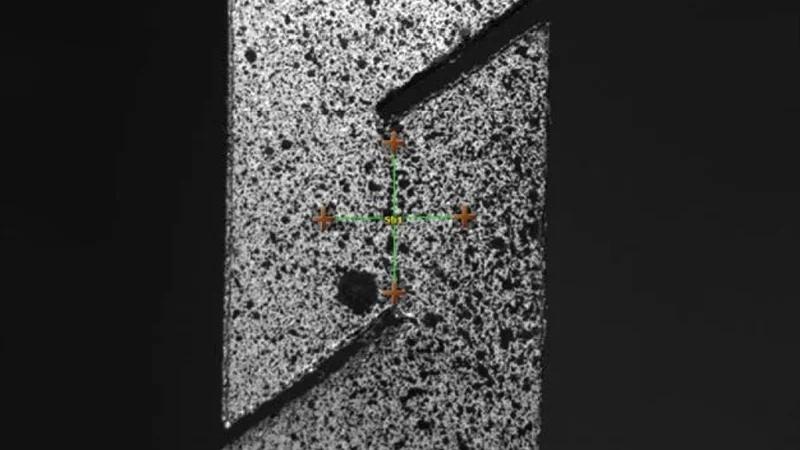
Shear Probe
交差する2線間の角度や、せん断ひずみを計算します。
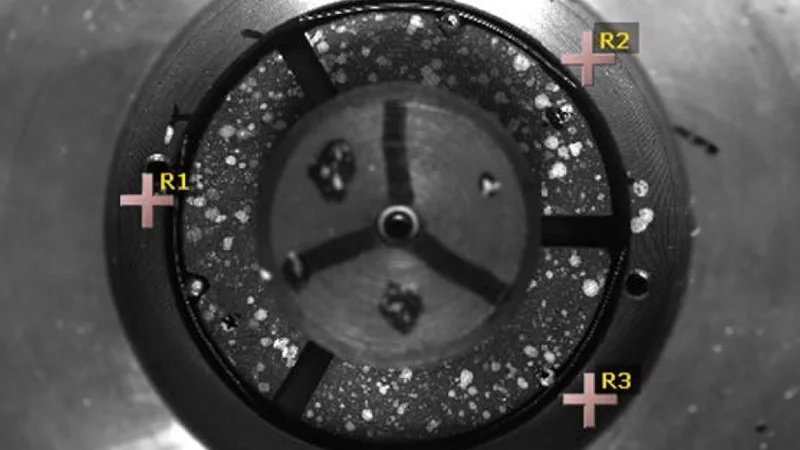
Rigid Plane Probe
時間経過に伴う座標系の動きを計算します。
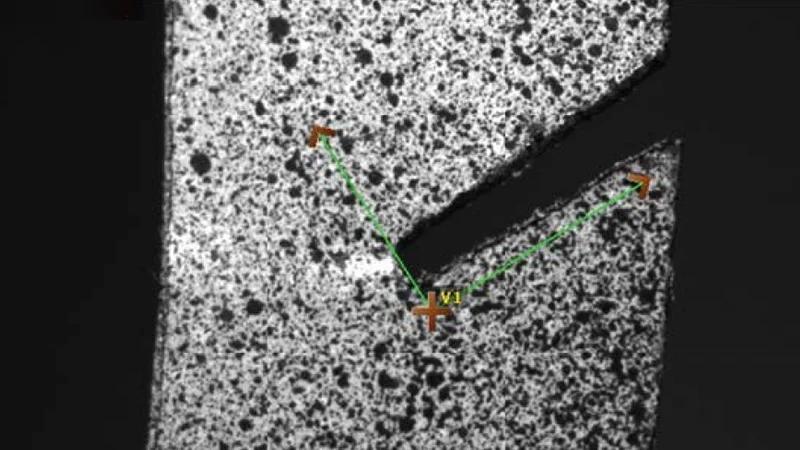
Angle Probe
共有の開始点をもつ2線間の角度や関連する値を計算します。
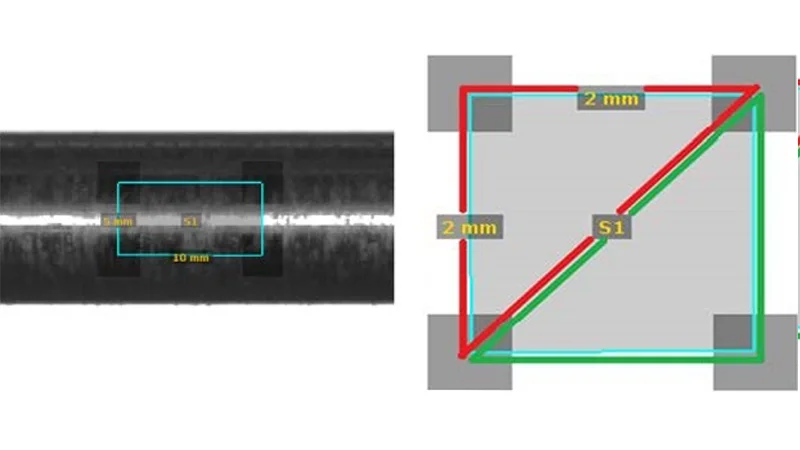
Strain Gauge
仮想ゲージを用いてひずみ(または変形)テンソルおよびポアソン比の評価を行います。
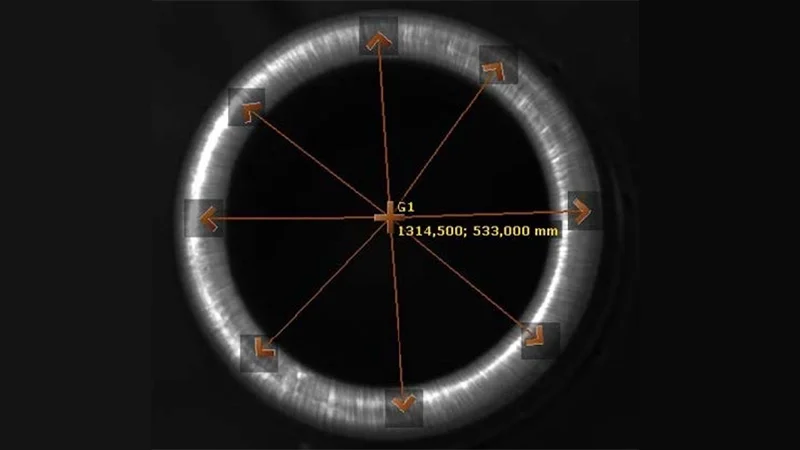
Point Group
測定された標本の回転の変化など、点のグループ全体に関する値を計算します。
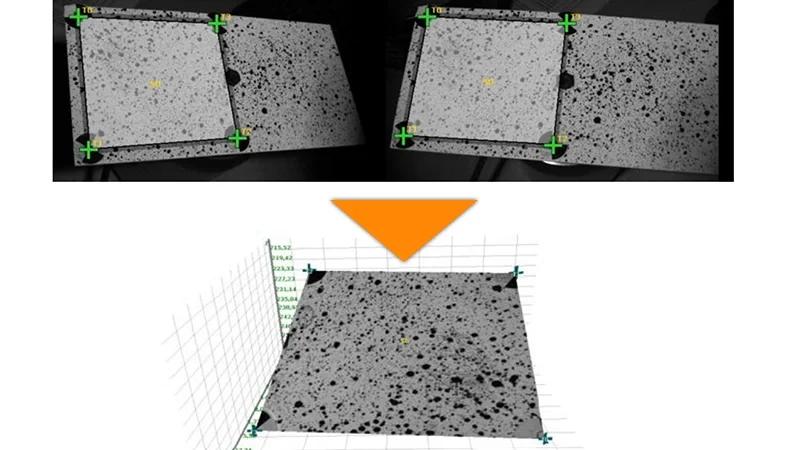
Surface
追跡プローブ間の空間関係を視覚化し、3Dビューに視覚情報を追加します。
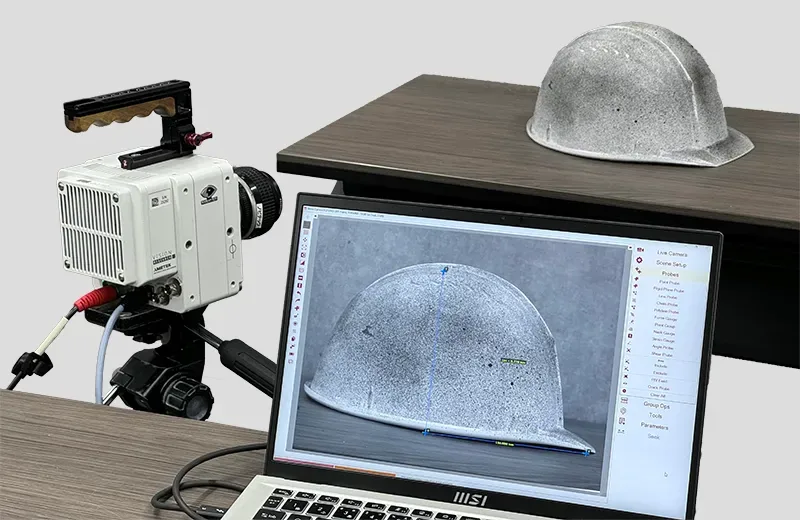
Mercuryは高速度カメラPhantom、各種マシンビジョンカメラの制御に対応しています。
Mercuryのソフトウェアからカメラをコントロールし、撮影から解析までを同一ソフトウェア上で行うことができます。
これにより、ソフトウェアを行き来する手間が省けます。
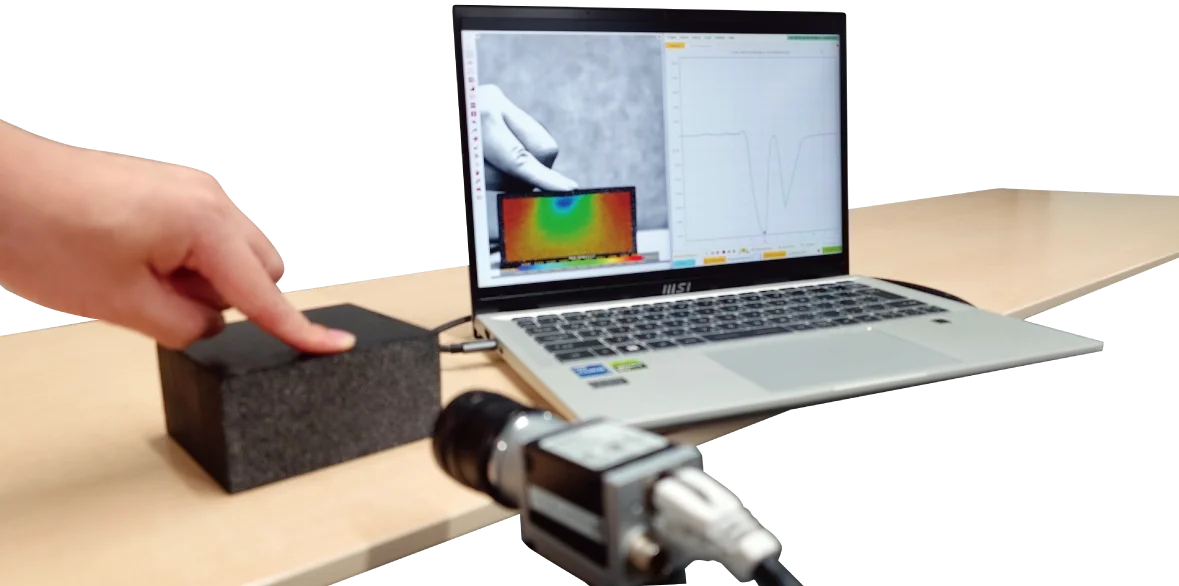
Mercuryのリアルタイム計測機能は、物体や材料の動的な挙動をリアルタイムで捉え、分析するための強力なツールです。この機能は物体の動きや変形を瞬時に計測し、そのデータをリアルタイムで処理・表示します。これにより、材料の応力試験、構造物の振動分析、製品の品質検査など、試験前の相関を確認する事前テストなど多岐にわたる用途での活用が可能になります。
Mercuryでは、ひずみ解析に必要な機能を標準で取り揃えており、お客様の要望に応じて拡張機能を追加購入することが可能です。
VIBROGRAPHY(FFT)
振動計測およびたわみ形状の分析機能
CRACK
リアルタイムのクラック進展計測機能
FORMSYS
FLC/FLD解析、成型限界評価機能
THERMOELASTIC STRESSANALYSIS
熱弾性応力解析機能
Mercuryは、ユーザーが撮影から解析までのプロセスをスムーズに実行できるよう、充実したユーザーアシスト機能を備えています。
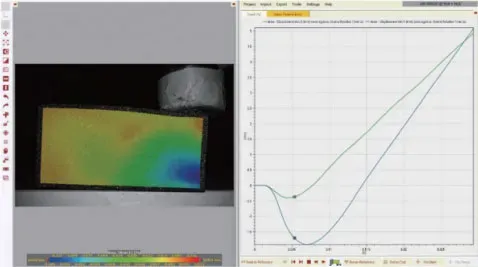
Mercuryは様々な研究、材料試験、製品評価で活用ができる高品質な解析アルゴリズムと、優れたユーザーインターフェースを持ち合わせています。使用者の目的を反映する細かな解析条件の設定や、解析データは足剤に映像とグラフで視覚的に確認が可能です。また解析結果は動画データとして出力が可能なほか、必要なグラフ解析項目を指定しcsvファイルとして出力することも可能です。
ひずみ解析をするための画像撮影を行う際に、フォーカスが合っているかどうかは計測品質に大きく影響する重要な要素です。この機能を有効にすることでフォーカスが合っている部分は緑色に強調され視覚的にDIC解析に適した画像かどうかを判断することが可能になります。カメラの焦点を正確に合わせることで、画像解析の精度が向上します。
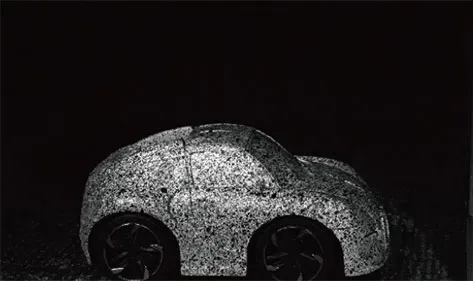
ライブ画像
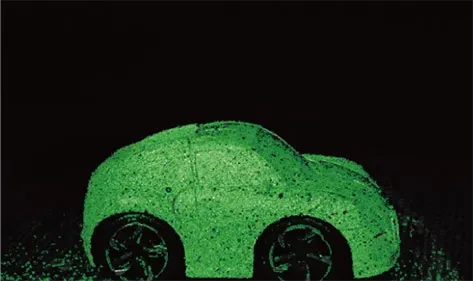
フォーカスツール有効
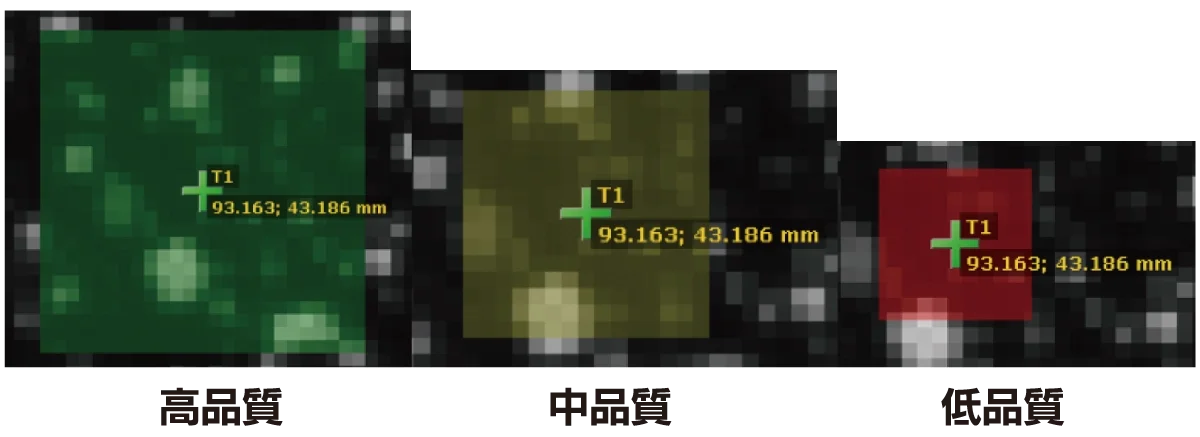
DIC解析では、被測定物の表面に適用されたパターン(通常はスペックルパターン)の品質が測定精度に直接影響します。 パターン評価機能は、測定前にこのパターンの品質を評価し、適切なパターンが適用されているかどうかを確認するために使用されます。
この機能を有効にすることでパターンの品質を視覚的に評価し、高品質(緑)>中品質(黄)>低品質(赤)とランク付けをすることができ、測定開始前にパターンの問題点を特定し、必要に応じて改善することができます。
これにより、測定の再実施を避けることができ、時間とリソースの節約につながります。
この機能を活用することで、ユーザーは専門的な知識がなくても簡単にパターン品質を評価できます。
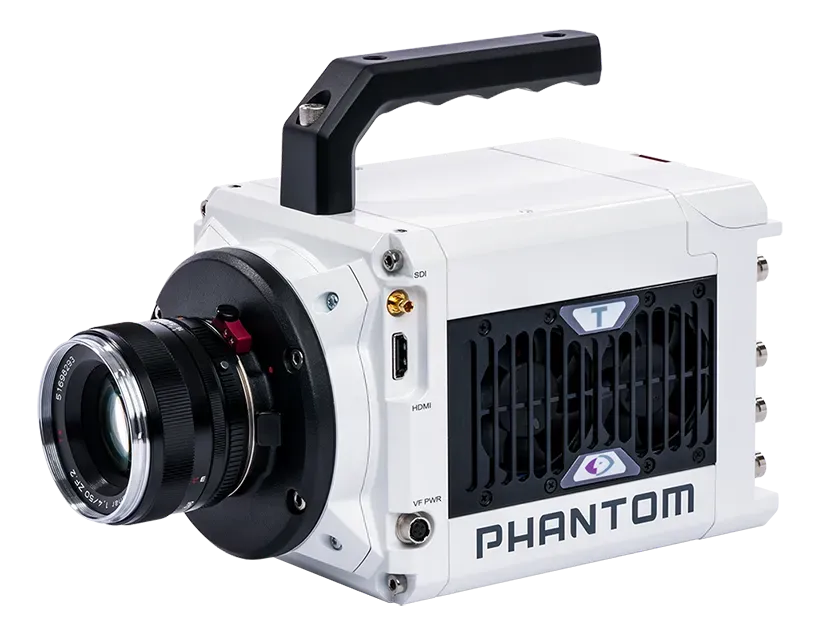
お客様のご要望に応じて選定いたします。
ゆっくり変形するものであれば産業用カメラ、破断や衝突などの高速な現象を計測する場合はハイスピードカメラが必要です。
解像度が高いほど細かく相関を見られるため、精度が高まります
デジタルカメラで撮影した画像を処理するのがひずみ解析ソフトウェアです。変形前後の画像を使用しパターン群の変形を捜索、演算解析を行い、ひずみを可視化解析します。解析したデータはcsv、動画、画像で出力可能です。
ひずみ解析ソフトウェアを動かすPCが必要になります。
【推奨スペック】
CPU:Intel Core i7 以上
メモリ:32GB 以上
グラフィックボード:NVIDIA GeForce GTX1650 4GB 以上
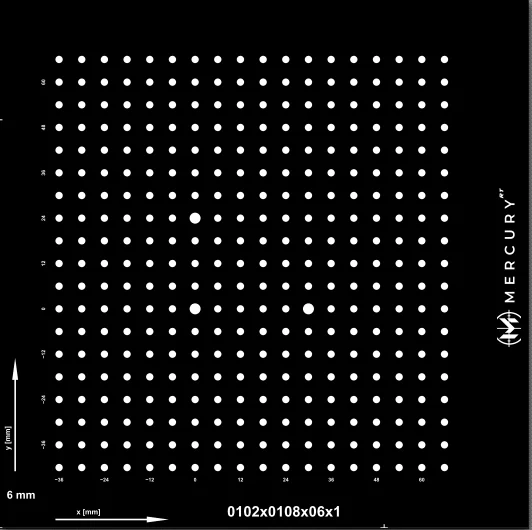
高精度な計測を行うためのパターンが描かれたプレートです。
のために使用します。
撮影領域に合わせて様々なサイズを取り揃えています。
Mercuryソフトウェアは基本パッケージ買い切りです。価格は予告なく変更される場合がございます。
平面の構造物を計測することができます。カメラ1台を使用するシステムなので、引張試験など平面上のひずみを見る際に最適です。
リアルタイムデータ出力にも対応しています。
※3Dへのアップグレードが可能です
物体の3次元の変形やひずみを計測することが可能です。
曲面を持つ物体や回転体などを撮影する際に必要です。
3D版ソフトウェアでは、2D / 3D両方の計測が可能です。
| 解析機能 | ベクトル表示、カラーマップ表示、各項目のグラフ化、3D表示機能 |
|---|---|
| 再生表示 | 2次元オーバーレイ、3次元オーバーレイ、3次元アニメーション動画(360度回転可能) |
| 読み込み可能ファイル | cine、avi、mp4、mov、BMP、TIFF、JPG |
| データ出力 | csv、avi、JPG、BMP、PNG |
| Phantom Cine ファイル対応 | PhantomオリジナルRawファイル「.cine」に対応しています。汎用フォーマットに変換することなく、解析を行うことが可能です。 |
| 制御対応カメラ | Phantom、Basler、IDS、Ximea |
| 解析機能 | ベクトル表示、カラーマップ表示、各項目のグラフ化、3D表示機能 |
| 再生表示 | 2次元オーバーレイ、3次元オーバーレイ、3次元アニメーション動画(360度回転可能) |
| 読み込み可能ファイル | cine、avi、mp4、mov、BMP、TIFF、JPG |
これまでのMERCURY RTのバージョン履歴は以下となります。
インストーラーの送付やアップデートをご希望のお客様は、サポートにご連絡ください。
Ver 3.2.1
2026-06-07
【追加】
・High Speed Capture Toolでライブプレビューを表示する機能を追加
・カメラのシャッタースピードをマイクロ秒単位で設定する機能を追加
・Area Section DataをCSVファイルへエクスポートする機能を追加
・Areaを長方形として定義する機能を追加
・画像のピクセル座標を表示する機能を追加
【変更】
・Phantomカメラの初期化時に、カメラ設定を変更しない仕様に変更
・Areaデータを複数のVTKファイルへエクスポートできるように変更
【修正】
・日本語および中国語の翻訳を修正
・AMEE 3D VEXライセンスでカメラトリガー設定が表示されない問題を修正
・一部のWindows環境でvcredist C++(v14)が不足している場合にクラッシュする問題を修正
Ver 3.2.0
2026-04-27
主な更新内容
【追加】
・DICメソッドとして、Standard、Illumination robust、Fully robustを追加
・FLIRサーマルカメラへの対応を追加
・課題演算時に使用するCPUコア数の上限設定を追加
・検出設定として、エッジ検出または相関による検出を選択できる機能を追加
・Merged CamerasビューにFocus Toolを追加
【変更】
・OpenCVライブラリをVer 4.12.0へ更新し、演算速度を2〜3倍高速化
【修正】
・Analog Outputサービスを設定するメニューが表示されない問題を修正
・USB Relay通信時の例外を修正
・日本語翻訳を修正
・Axial Probeが失われた際にNeck Probeのデータも失われる問題を修正
・Area Probeのコンテキストメニューが表示されない問題を修正
・Merged Camerasビューの座標系読み込みエラーを修正
・Merged Camerasビューのツールバーデザインを修正
| 名称 | 5Mピクセルカメラ | 12Mピクセルカメラ | 24Mピクセルカメラ |
|---|---|---|---|
| 解像度 | 2,448 x 2,048ピクセル | 4,096 x 3,000ピクセル | 5,328 x 4,608ピクセル |
| フレームレート | 75fps | 30fps | 15fps |
| シャッター | グローバルシャッター | ||
| センサー情報(EMVA) | |||
| 量子効率 | 65.8 % | 66.8 % | 66.3 % |
| ダークノイズ | 2.5 e¯ | 2.5 e¯ | 2.2 e¯ |
| 飽和容量 | 9.9 ke¯ | 9.9 ke¯ | 9.7 ke¯ |
| ダイナミックレンジ | 70.1 dB | 70.2 dB | 70.7 dB |
| S/N比 | 39.9 dB | 40 dB | 39.9 dB |
| 名称 | Phantom T2540 | Phantom VEO1310 | Phantom C321 |
|---|---|---|---|
| 解像度 | 2,560×1,664ピクセル | 1,280 x 960ピクセル | 1,920 x 1,080ピクセル |
| フレームレート | 9,350fps | 10,860fps | 1,480fps |
| シャッター | グローバルシャッター | ||
| センサー情報(EMVA) | |||
| 量子効率 | 85.4% | 71.6% | 45.3% |
| ダークノイズ | 23.7 e- | 13.65 e- | 14.55 e¯ |
| 飽和容量 | 9703 ke¯ | 11700 ke¯ | 5501 ke¯ |
| ダイナミックレンジ | 52.0 dB | 58.3 dB | 51.2 dB |
| S/N比 | 39.9 dB | 40.7 dB | 37.4 dB |
使用目的や調査方法から
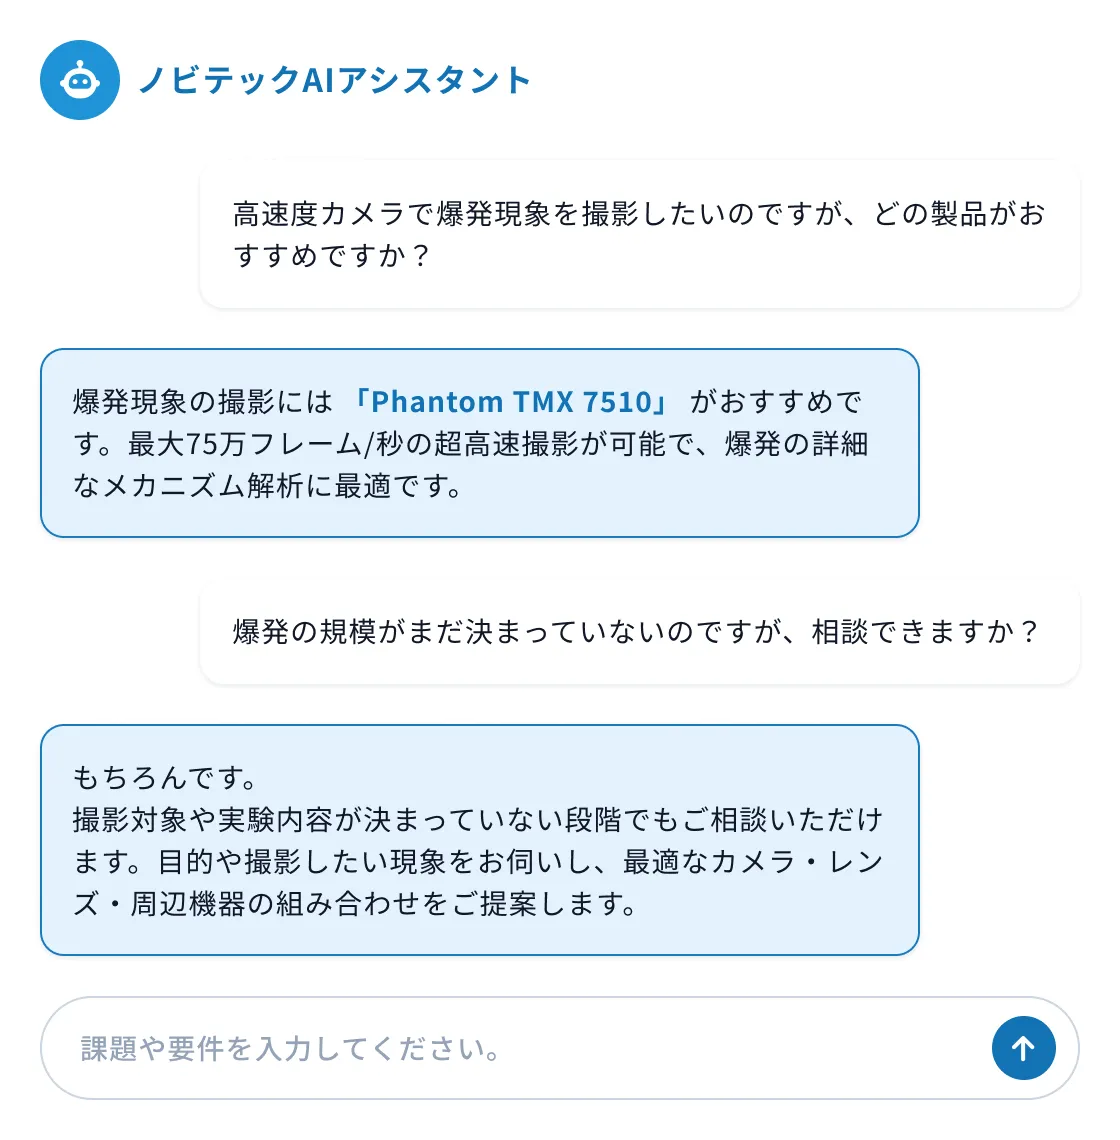
お客様のお困りごとや質問をチャット形式でAIが回答します。
本Webサイトに掲載されている製品や事例を横断検索し、
お客様に最適な情報を回答します。
AIと打ち合わせした要件を引き継ぎ、
そのままお問い合わせも可能です。
会員登録は不要でお使いいただけます。